弧焊/焊接机器人维修与故障排除完全指南
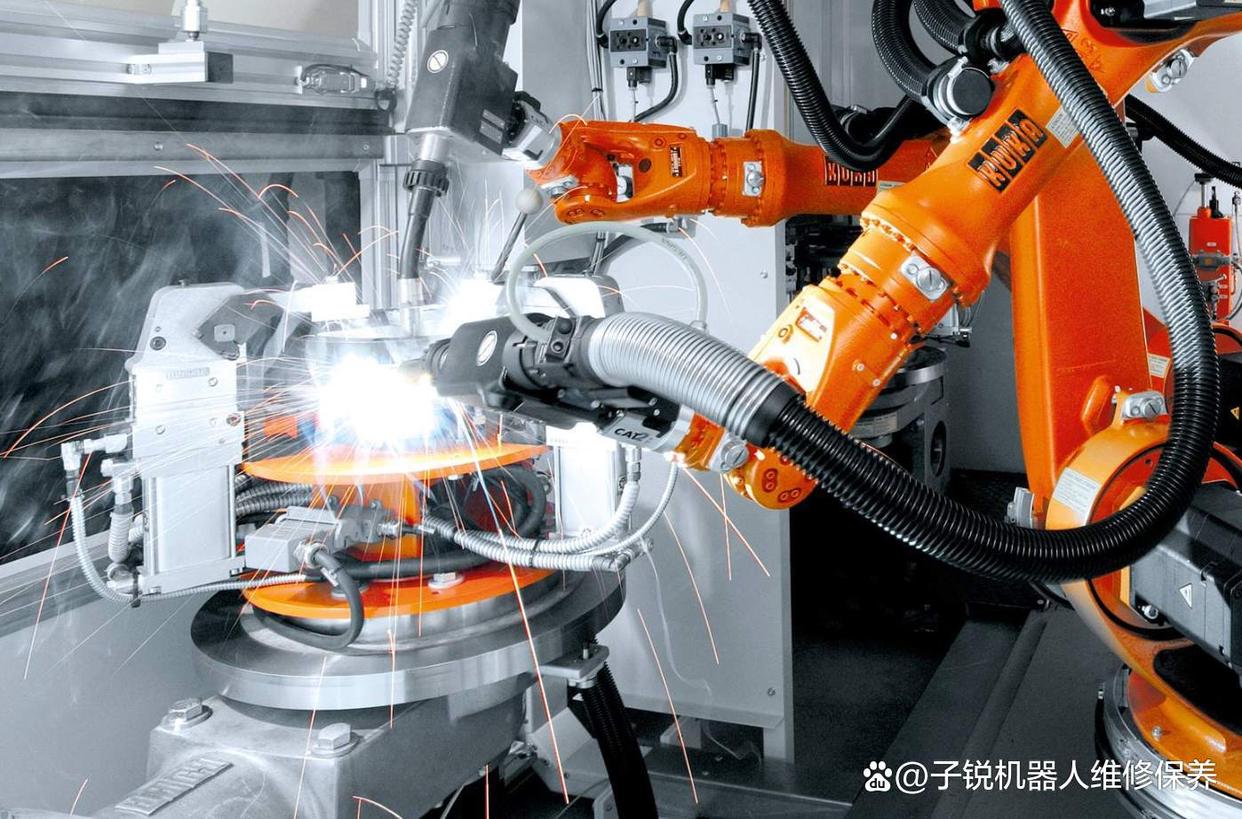
弧焊/焊接机器人是现代制造业中不可或缺的高效自动化设备,广泛应用于汽车、船舶、工程机械等领域。长时间高负荷运行、恶劣的工作环境(粉尘、高温、飞溅)以及元器件老化,都会导致机器人出现各种故障。及时的维修与保养不仅能延长设备寿命,还能保障生产安全和焊接质量。本文将系统介绍弧焊/焊接机器人的常见故障、维修流程及预防性维护要点。
一、弧焊机器人常见故障分类
- 焊接工艺故障
- 焊缝成型不良(气孔、咬边、未熔合)
- 起弧失败或断弧频繁
- 焊接电流/电压不稳定
- 机械本体故障
- 各轴伺服电机异响、抖动或过热
- 减速机漏油、磨损导致回差过大
- 电缆磨损、气管/水管破裂
- 控制系统故障
- 示教器无显示或按键失灵
- 伺服驱动器报警(过载、过流、编码器异常)
- 通信中断(机器人本体与焊接电源、PLC之间)
- 焊接电源及送丝系统故障
- 送丝不稳定、堵丝、盘丝
- 焊枪喷嘴堵塞、导电嘴磨损
- 焊接电源过热、无输出
二、维修前的安全准备
- 切断机器人总电源,并挂上“禁止合闸”警示牌。
- 等待电容器放电完毕(一般5-10分钟)。
- 释放焊枪保护气体压力,排空管路。
- 使用万用表确认无残余电压。
- 佩戴防尘口罩、护目镜和防割手套。
三、典型故障诊断与维修步骤
1. 机器人示教器报警“伺服过载”
- 可能原因:电机抱闸未打开、机械卡死、驱动器参数错误、编码器电缆破损。
- 维修方法:手动盘车检查各轴是否卡顿;测量抱闸电压;检查驱动器LED故障代码;更换损坏电缆。
2. 焊接过程中频繁断弧
- 可能原因:送丝轮压力不当、导电嘴孔径过大、焊接电源特性不佳、接地不良。
- 维修方法:调整送丝轮压力至合适值;更换导电嘴(孔径匹配焊丝直径);检查工件接地线是否牢固;重新优化焊接参数。
3. 机器人运行轨迹偏移
- 可能原因:机械零位丢失、减速机背隙增大、TCP(工具中心点)标定错误。
- 维修方法:重新进行各轴零位校准;若背隙超标需更换减速机;使用六点法或激光跟踪仪重新标定TCP。
4. 送丝机不送丝或送丝无力
- 可能原因:送丝电机损坏、控制线断路、送丝轮磨损、焊丝打滑。
- 维修方法:测量送丝电机供电电压;检查控制线插头是否松动;更换送丝轮和导丝管;清理焊丝盘绕结。
四、维修后的测试与验证
- 空载运行测试:低速运行各轴,听声音、测振动、观察电流。
- 焊接试板测试:使用与生产相同的参数焊接试板,进行外观及探伤检查。
- 连续运行测试:至少运行30分钟,确认无过热、无报警。
- 数据备份:维修完成后备份机器人程序、配置参数,以备后用。
五、预防性维护建议
- 日常:清理焊枪喷嘴飞溅,检查气管有无漏水漏气,检查送丝软管。
- 每周:清理控制柜过滤网,检查各轴电缆磨损情况,紧固外部连接螺栓。
- 每月:检查减速机润滑油位,测量伺服电机绝缘电阻,校准TCP。
- 每年:更换减速机润滑油,全面检测编码器电池电压,测试接地电阻(≤4Ω)。
六、专业维修与自主维修的界限
以下情况建议联系专业焊接机器人维修服务商:
- 更换减速机、伺服电机或编码器需专用工具及标定软件。
- 控制柜内部电源模块、主板级维修涉及精密电子。
- 焊接电源IGBT模块损坏或控制板故障。
- 需调整机器人动力学参数或高阶焊接工艺库。
自主维修可覆盖:焊枪清理、导电嘴更换、送丝机构调整、外部电缆更换、简单的报警复位等。
##
弧焊/焊接机器人维修是一项融合机械、电气、焊接工艺的综合性技术工作。掌握常见故障的诊断逻辑,严格执行安全规程,并建立预防性维护制度,可以显著降低停机时间,提高生产效率。对于复杂故障,切勿盲目拆卸,应寻求原厂或专业维修团队的帮助,以免造成二次损伤。
如若转载,请注明出处:http://www.xmlyzg.com/product/63.html
更新时间:2026-10-28 03:57:11