协作机器人 为实现自动化赋能,开启智能修理新时代
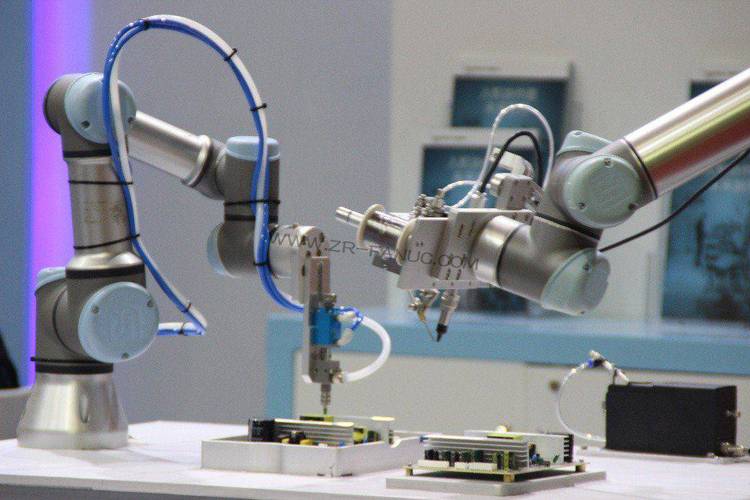
在工业4.0与智能制造浪潮的推动下,协作机器人(Cobot)以其安全、灵活、易部署的特点,正逐步打破传统工业机器人的应用壁垒,成为实现自动化赋能的关键力量。尤其在机器人修理这一细分领域,协作机器人不仅提升了维修效率与精度,更重塑了维修流程与协作模式。
一、协作机器人如何为自动化赋能?
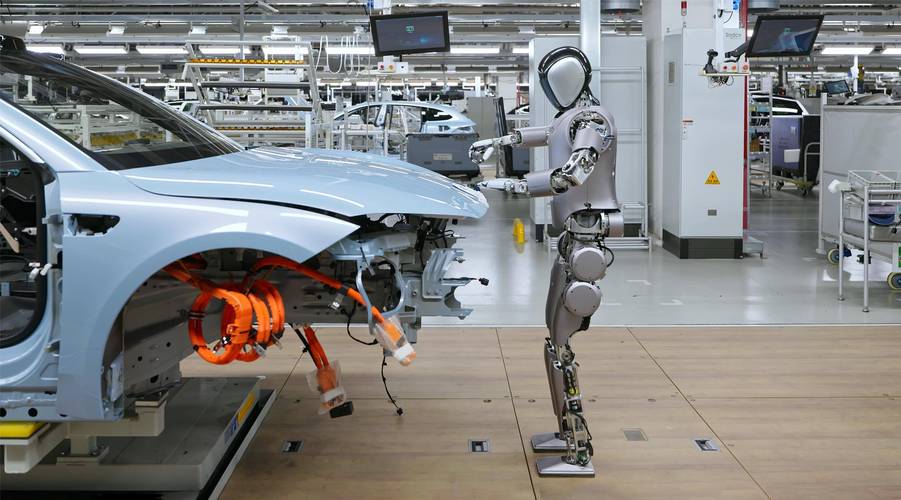
协作机器人区别于传统工业机器人的核心在于“人机协作”。它们通常搭载力控传感器、视觉系统与安全算法,能够与工人在同一空间内共同作业,无需安全围栏。这种特性为自动化赋能提供了三大优势:
- 柔性部署:协作机器人可快速编程、移动和重新部署,适应小批量、多品种的维修任务。
- 安全交互:碰撞检测与力限制功能确保人机共融,降低工伤风险。
- 成本可控:相比大型自动化产线,协作机器人投资门槛低,适合中小型维修车间。
这些优势直接为“机器人修理”场景注入了自动化新动能。
二、机器人修理中的协作自动化应用
“机器人修理”包含两层含义:一是对人类使用的机器人进行维修保养;二是利用机器人去修理其他设备。本文聚焦前者——用协作机器人来修理机器人。
1. 精密部件拆装
机器人内部包含减速器、伺服电机、编码器等精密部件,人工拆装易造成损伤。协作机器人搭载六维力传感器,可模拟人手“柔顺”操作,实现微米级对位与恒力拧紧,显著降低二次损伤。
2. 故障检测与诊断辅助
协作机器人可集成视觉相机与红外热成像仪,自动扫描电路板、接插件与关节模块,识别虚焊、过热或磨损点,并将数据实时回传至维修管理系统。
3. 焊接与增材修复
对于磨损的机械臂或夹具,协作机器人可夹持焊枪或激光熔覆头,按预设路径完成修复。由于具备拖拽示教功能,维修技师可手持机器人末端直接“教导”修复轨迹,大幅缩短编程时间。
4. 测试与标定
修理完成后,协作机器人可像“教练”一样,引导被修机器人完成重复定位精度测试、轨迹校准与负载测试,自动生成维修报告。
三、典型场景与效益
以汽车零部件工厂的机器人维修站为例:一条产线上10台关节机器人经常出现减速器漏油、线缆磨损。原来需两名技师耗时4小时拆卸与测试。引入协作机器人维修单元后:
- 拆装时间缩短至1.5小时;
- 通过力控拧紧,减速器装配不良率下降70%;
- 维修技师从“操作者”转变为“监督者”,同时管理2-3台协作机器人;
- 每年节省维修成本约30%。
四、挑战与展望
尽管前景广阔,协作机器人在修理领域的普及仍面临挑战:修理工艺知识库尚未标准化、多品种小批量导致编程频繁、复杂故障仍依赖人工经验等。随着AI大模型与自适应控制技术的融入,协作机器人将逐步具备“自主修理”能力——看懂维修手册、规划拆解顺序、识别故障模式。届时,实现自动化赋能的协作机器人,将不仅在产线上制造,更在维修间里守护机器人的健康。
机器人修理不再是脏活累活,而是人机协作的智慧舞台。协作机器人正以柔性、安全、智能的方式,为自动化赋能写下生动的注脚。
如若转载,请注明出处:http://www.xmlyzg.com/product/46.html
更新时间:2026-10-28 18:33:13