ABB机器人示教器维修与整机修理 从故障诊断到安全恢复的完整指南
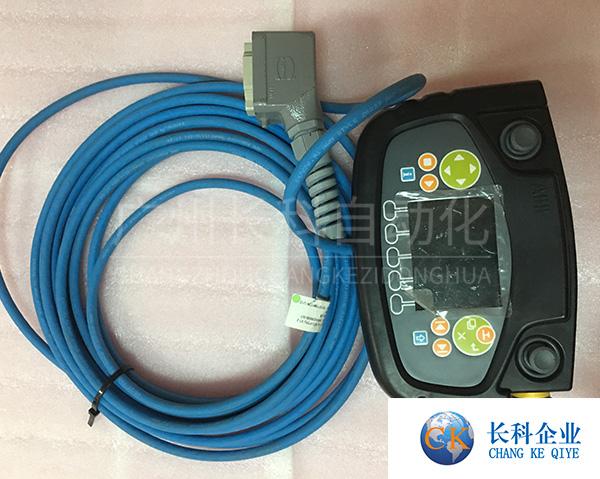
引言\n\n在工业自动化生产线上,ABB机器人以其高精度、高可靠性和强大的运动控制能力被广泛采用。而示教器(FlexPendant)作为操作人员与机器人之间最直接的交互窗口,其状态直接影响调试、维护和生产的连续性。当示教器出现黑屏、触摸失灵、通讯中断或整机运行异常时,快速、准确地进行维修与故障排除,是保障产线稳定运行的关键。本文将系统介绍ABB机器人示教器的常见故障、维修流程,以及机器人本体和控制器修理的核心要点,帮助设备维护人员高效应对突发问题。\n\n## 一、ABB示教器常见故障与诊断\n\n示教器本质上是一台经过加固的工业手持电脑,运行着RobotWare操作界面。常见故障可归为以下几类:\n\n- 显示异常:黑屏、白屏、花屏、背光不亮。通常与液晶屏、背光板或显示排线有关,也可能是示教器内部主板输出信号异常。\n- 触摸失灵/漂移:触摸无响应、点击位置偏移。多因触摸玻璃老化、触摸控制芯片损坏或系统校准参数丢失。\n- 按键与摇杆故障:使能器(使能开关)无法触发、急停按钮失效、摇杆无法控制轴运动。此类问题直接影响安全操作,必须优先检修。\n- 通讯中断:示教器与控制器无法建立连接,报“通讯超时”或“连接失败”。可能是示教器电缆断线、接头氧化,或是控制器端通讯板卡故障。\n- 系统与软件故障:系统崩溃、无法进入主界面、频繁重启。需要检查示教器内部存储(CF卡/SSD)及系统镜像。\n\n在动手维修前,应首先排除外部因素:更换一根已知正常的示教器电缆,检查控制柜内示教器接口是否松动,确认控制器本体运行正常。这样才能准确判断问题是在示教器本身、电缆还是控制器侧。\n\n## 二、示教器维修的标准流程\n\n规范的维修流程能够减少二次损伤,提高修复率。建议按以下步骤执行:\n\n1. 安全准备:将机器人切换至手动模式,断开控制柜总电源,并执行锁定挂牌。佩戴防静电手环,在防静电工作台上操作。\n2. 故障复现与确认:在不拆机情况下,通电观察故障现象,记录错误代码(如“37001 示教器通讯错误”等),并与操作人员确认发生经过。\n3. 拆解检查:按ABB维修手册拆开示教器外壳,检查内部排线是否松脱、断裂,电路板是否有明显烧蚀、电容鼓包、进水或腐蚀痕迹。\n4. 板级维修与更换:对于电源板、主板或显示驱动板故障,可进行元件级维修;若损坏严重,建议更换ABB原厂或经过认证的备件。特别提醒:示教器内部集成有安全电路,非专业人员请勿随意短接或修改。\n5. 组装与测试:重新组装后,先在测试平台上连接控制器进行功能测试,确认显示、触摸、按键、使能器和急停均正常,再进行系统校准。\n6. 老化与交付:连续通电运行数小时,观察是否有间歇性故障,确保稳定后交付现场使用。\n\n## 三、示教器维修中的典型部件与更换要点\n\n- 液晶屏总成:更换时需匹配型号(如DSQC 型号对应不同尺寸),注意触摸屏与液晶屏是否为全贴合,安装时需清洁无尘。\n- 使能器:安全等级高,多采用三档位冗余设计。维修重建后必须用万用表检测各档位通断是否符合安全逻辑。\n- 急停按钮:采用常闭触点,维护后要恢复弹簧机构和机械锁止功能。\n- 示教器电缆:长距离拖拽容易出现内部断芯,单纯测通断不一定能发现间歇故障,最好采用摇晃测试或直接更换。\n- 摇杆:电位器磨损或霍尔元件失效较常见,更换后需执行摇杆校准。\n\n## 四、ABB机器人整机修理:不止于示教器\n\n当机器人本
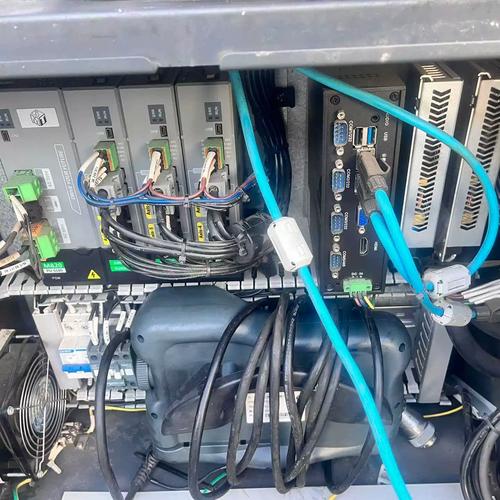
进行示教器维修时,也要明白,多数“示教器故障”只是现象,而非根源。在机器人整机修理范畴中,需要系统性考虑:\n\n### 1. 控制器(控制柜)维修\n\n- 电源模块:不供电会导致示教器无显示,按ABB诊断流程图测各等级电压。\n- 主计算机单元:可能导致示教器系统无响应,注意备份RobotWare与系统 ключи(密钥)。\n- 通讯板:如DSQC 652 等模块,维护或更换时禁止带电插拔。\n- 安全板:关系到使能链和安全停止,故障时可能触发不正常急停,需要按电路图逐级排查。\n\n### 2. 机器人本体与电缆\n\n- 驱动系统:某轴报温度异常。运行噪声、卡顿 很多情况其实可通过示教器监控 硬件状态 ‐ KPI …排查出具体轴的电机或机械问题。若是其 servo 包有问题,则需要按于
如若转载,请注明出处:http://www.xmlyzg.com/product/45.html
更新时间:2026-10-28 17:55:19