KUKA机器人维修与修理全指南 常见故障、诊断与解决方案
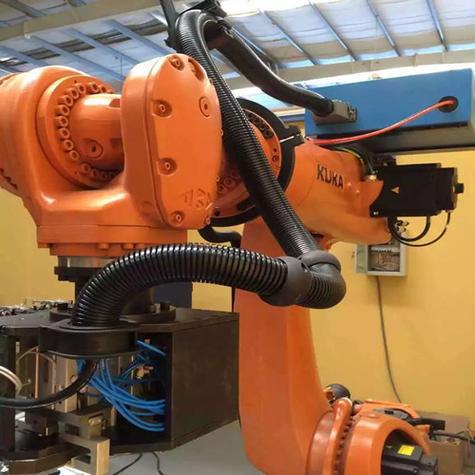
KUKA机器人作为工业自动化领域的核心设备,其稳定运行直接关乎生产效率。长期高负荷运转、环境因素或操作不当都可能导致机器人出现故障。本文将系统介绍KUKA机器人维修与修理的关键知识,帮助您快速定位问题并采取正确措施。
一、KUKA机器人常见故障分类
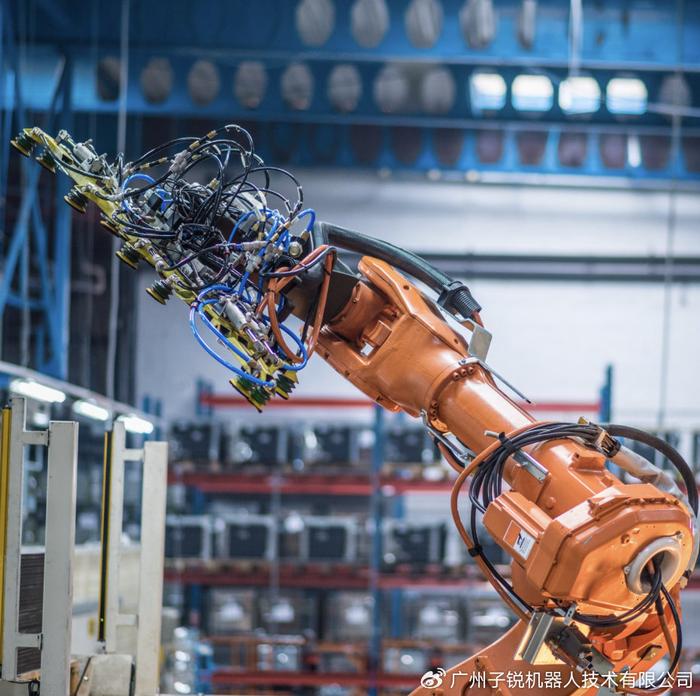
- 机械故障:包括减速机异响、轴承磨损、皮带松动、齿轮箱漏油、手臂关节卡滞等。
- 电气故障:伺服电机过热、编码器报警、动力电缆破损、保险丝熔断、接触器触点烧蚀等。
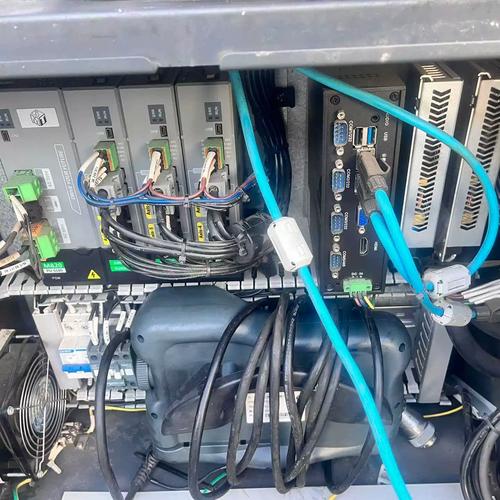
- 控制系统故障:KRC控制柜死机、主板故障、驱动模块损坏、示教器黑屏或触摸失灵、系统软件崩溃。
- 安全回路故障:安全门开关失效、急停按钮无响应、使能开关异常等。
- 精度故障:重复定位精度下降、轨迹偏移、零点丢失。
二、故障诊断基本步骤
- 观察报警信息:通过示教器或控制柜显示屏读取故障代码和描述,这是最直接的线索。
- 检查外部条件:电源电压是否稳定、气源压力是否正常、环境温度是否过高、有无碰撞痕迹。
- 听声音与触温度:异常噪音往往来自减速机或轴承;电机或驱动器过热可能触发保护。
- 使用诊断工具:KUKA.WorkVisual软件可读取详细日志,示教器内置诊断功能也可辅助判断。
- 分段排除法:从电源→控制柜→电缆→电机→机械本体逐级排查。
三、典型故障维修案例
案例1:KRC4控制柜无法上电
- 现象:主开关合上后无反应,风扇不转。
- 排查:检查进线电源、断路器、保险丝、电源模块。常见原因为电源模块损坏或24V短路。
- 维修:更换同型号电源模块,检查并排除短路点。
案例2:机器人某轴报过载
- 现象:示教器显示“A3轴过载”或“伺服故障”。
- 排查:手动推动该轴是否沉重,测量电机三相阻值,检查机械负载是否卡死。
- 维修:若机械卡死,拆解减速机更换轴承或润滑脂;若电机故障,更换伺服电机并重新校准零点。
案例3:示教器触摸无反应
- 现象:显示正常但点击无效。
- 排查:更换示教器电缆测试,若仍无效则为触摸屏或内部排线故障。
- 维修:更换触摸玻璃或整个示教器。
四、机械修理要点
- 更换减速机时需使用专用工具,严格按照KUKA手册的拧紧力矩和润滑脂型号操作。
- 拆卸手臂前务必记录零点位置,或使用EMD(电子零点校准仪)重新校准。
- 皮带张紧度需用张力计测量,过松导致丢步,过紧加速磨损。
- 平衡缸维修后需重新充氮气至规定压力。
五、电气与控制系统修理要点
- 更换驱动器或电机后需进行零点标定和负载测试。
- KRC4系统备份至关重要,维修前务必备份用户数据和系统镜像。
- 主板电池失效会导致参数丢失,定期更换锂电池。
- 安全回路短接只能用于临时诊断,维修后必须恢复所有安全功能。
六、安全注意事项
- 维修前必须切断主电源并锁定,等待电容放电完毕(至少5分钟)。
- 进入机器人工作区域时随身携带示教器并保持使能开关按下。
- 禁止非专业人员拆卸减速机或控制柜内部模块。
- 更换元件必须使用KUKA原厂或认证备件。
七、何种情况需联系专业维修
- 控制系统主板、驱动模块等板级维修。
- 需要KUKA专用软件和授权进行零点标定或参数恢复。
- 机械臂完全卡死或发生严重碰撞变形。
- 保修期内请勿自行拆卸,以免失去保修资格。
KUKA机器人维修需要扎实的电气、机械和系统知识。日常做好定期保养——包括更换润滑脂、检查电缆磨损、清理控制柜滤网——能显著降低故障率。对于复杂故障,建议寻求KUKA官方或授权服务商的帮助,确保修复质量与设备安全。
如若转载,请注明出处:http://www.xmlyzg.com/product/43.html
更新时间:2026-10-28 07:25:48