六足履带机器人 未来海上风机叶片维护的生力军
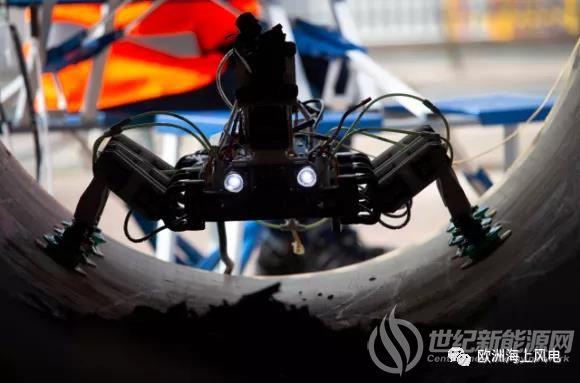
随着全球能源结构向绿色低碳转型,海上风电产业正迎来前所未有的发展机遇。一座座巨型风力发电机矗立在碧海蓝天之间,将海风转化为清洁电力。在这些庞然大物的背后,叶片维护始终是一项高风险、高成本、低效率的难题。传统的叶片检修依赖人工高空作业或大型吊装设备,受制于天气窗口、海况条件以及安全风险,运维成本居高不下。如今,一种融合了六足仿生结构与履带行走技术的新型机器人正走入人们的视野,它被业界寄予厚望,有望成为未来海上风机叶片维护的生力军——它就是六足履带机器人,一位专为“机器人修理”而生的海上风电守卫者。
海上叶片维护的现实困境
海上风机叶片长度普遍超过100米,且长期暴露在盐雾、湿热、紫外线以及台风等恶劣环境中。叶片前缘腐蚀、雷击损伤、裂纹、分层等缺陷难以避免。传统维护方式主要面临三大痛点:
一是可达性差。叶片空中姿态复杂,检修需要借助大型吊篮、绳索技术或直升机,对海况和风速要求极为苛刻,每年可作业窗口期有限。
二是安全风险高。高空作业人员需在数十米甚至上百米高度操作,即便有安全绳保护,仍存在坠落、碰撞等隐患。
三是修复效率低。人工打磨、铺层、涂装等工序耗时长,一次叶片修复往往需要数天甚至数周,停机损失巨大。
因此,行业亟需一种能够适应海上环境、可自主攀爬叶片、并完成精准修复作业的智能机器人系统。
六足履带机器人的设计巧思
六足履带机器人并非简单的“足+履带”拼接,而是一种将多足仿生步态与履带连续行走优势互补的复合移动平台。
六足结构:适应复杂曲面
六条独立驱动的机械腿采用并联或串联构型,每条腿末端带有真空吸盘或磁吸模块(针对叶片表面材料可切换)。通过协调步态,机器人可以在叶片大曲率、变截面的表面上稳定附着并移动。当遇到叶尖、叶根或前后缘过渡区域时, Six-leg configuration(六足构型)可像昆虫一样灵活调整身体姿态,保持作业工具头始终垂直于叶面。
履带驱动:高效长距离移动
在叶片中段相对平坦的区域,六足机构可收缩并锁死,切换为履带行走模式。履带增大了接触面积,降低了对叶片表面的压强,同时提供了更高的移动速度和越障能力。这种“足-履带”双模切换机制,兼顾了复杂地形适应性与长距离作业效率。
模块化作业头:修理功能集成
机器人腹部或前端搭载可更换的作业模块,包括:
- 检测模块:高清视觉、红外热成像、超声相控阵,用于自动识别裂纹、脱粘、雷击损伤;
- 打磨模块:柔性磨头,针对损伤区域进行定向打磨,露出完好铺层;
- 铺层模块:携带预浸料或半固化片,按预设路径完成手工铺贴或自动铺放;
- 固化模块:紫外灯或加热毯,实现快速原位固化;
- 涂装模块:喷涂防腐蚀涂层,恢复叶片气动外形。
凭借这套集成系统,六足履带机器人真正实现了“机器人修理”——从检测到修复的完整闭环。
关键技术突破
1. 大曲率表面吸附与稳定行走
叶片表面曲率半径变化大,传统磁吸或真空吸盘容易失效。研究团队开发了自适应柔性吸盘阵列与力觉反馈控制算法,使每条腿在接触曲面时能主动调节吸附力,避免局部应力过大损伤叶片,同时防止因海风扰动导致滑脱。
2. 海上环境抗扰控制
海上阵风、湿度、盐雾对机器人电子元件和运动控制提出严苛要求。六足履带机器人采用密封舱体与防腐涂层,并通过惯性测量单元与视觉SLAM融合,实时估计自身位姿。在风力突变时,六足可切换到“全吸附爬行”模式,将重心降低,确保安全。
3. 自主路径规划与远程遥控结合
鉴于叶片修复工艺的复杂性,机器人采用分层控制架构:底层由足-履带协调控制器保证稳定移动;中层根据损伤地图规划打磨与铺层路径;上层由运维人员通过岸基或运维船上的遥控站进行监督与干预。这种“人机协作”模式既降低了人员登高风险,又保留了专家的工艺经验。
应用场景与优势
六足履带机器人可广泛应用于以下场景:
- 叶片前缘腐蚀修复:机器人沿前缘线爬行,自动打磨并重新涂装抗腐蚀涂层;
- 雷击损伤修复:定位雷击点,切除碳纤维损伤区域,铺层补强;
- 裂纹与分层处理:灌注树脂或粘贴补片,原位固化;
- 预防性维护:定期巡检,建立叶片健康档案,实现预测性维护。
相比传统方式,其优势显而易见:
- 降低安全风险:无需高空作业人员,远离坠落与碰撞危险;
- 提高可用率:可在较宽的风速窗口内作业,减少停机时间;
- 降低运维成本:减少大型吊装船与直升机使用,单次修复成本可下降30%~50%;
- 修复质量一致:机器人重复定位精度高,工艺参数可控,避免人为波动;
- 数据可追溯:全流程记录损伤影像与修复参数,为后续运维提供依据。
挑战与未来展望
尽管前景广阔,六足履带机器人仍面临若干挑战:能源供给(如何长时间在叶片上作业)、负载自重比(携带足够修复材料)、复杂损伤的自主决策能力、以及海上风浪下的布放与回收工艺。
随着边缘计算、5G/卫星通信、数字孪生等技术的融入,六足履带机器人将不再是孤立的修理工具,而是海上风电智能运维网络中的一个节点。多台机器人可协同作业,配合无人机进行叶尖巡检,形成“空-地-叶”一体化维护体系。
可以预见,在不久的将来,当海上风机叶片再次出现损伤时,放飞的将不再是高空作业人员,而是一台六足履带机器人。它稳稳地吸附在叶片表面,六足交替迈进,履带延伸远方,灵巧的修理头在损伤处默默工作——这将是海上风电运维最动人的画面之一。机器人修理,正在从科幻走向现实,成为守护绿色能源的坚强基石。
如若转载,请注明出处:http://www.xmlyzg.com/product/36.html
更新时间:2026-10-30 00:42:38