iRobot 380t 拖地机器人后退转圈故障修理指南
iRobot Braava 380t 是一款经典的擦地机器人,使用一段时间后,部分用户会遇到机器人后退或原地转圈的故障。这种故障通常由轮子组件、悬崖传感器或内部电机问题引起。以下是一份简易的修理指南,帮助你排查并解决故障。
一、故障现象分析
- 机器人启动后不前进,反而后退或原地打转。
- 轮子转动异常,一侧轮子不动或转速不一致。
- 机器人反复报错,提示“请检查轮子”或类似信息。
二、排查步骤与修理方法
- 清洁轮子与驱动轮模块
- 关闭机器人电源,将机器人倒置。
- 检查左右驱动轮是否被毛发、线头缠绕。用镊子或小刷子清理轮轴和轮子周围。
- 用手转动轮子,感觉是否有阻力或卡顿。若转动不畅,可能是电机内部齿轮损坏,需要更换驱动轮模块。
- 检查悬崖传感器
- 380t 底部有多个悬崖传感器(通常为4个),如果传感器被灰尘遮挡或损坏,机器人会误判为悬空而退后。
- 用干净的棉签蘸少量酒精擦拭传感器窗口。确保没有遮挡物。
- 如果清洁后故障依旧,可在暗室中用手机摄像头对准传感器(红外光可见),观察是否发光。不发光则传感器可能损坏,需更换。
- 检查电池与重置
- 电池电量不足或老化也可能导致电机驱动异常。尝试充满电后再测试。
- 取出电池,等待2分钟后重新装入,并按住电源键10秒进行重置。
- 检查主board与轮子电机连接
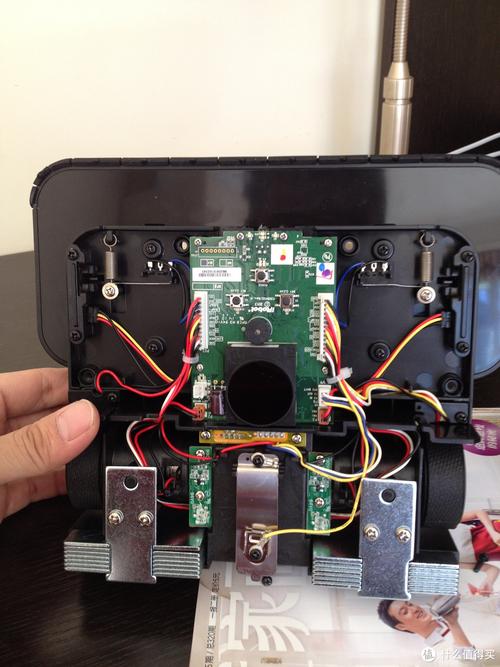
- 如果以上步骤无效,可能需要拆开外壳检查主board与轮子电机的连接线是否松动或断裂。
- 注意:拆机有风险,建议有一定动手能力再操作。重新插紧排线,若线断则需焊接或更换。
- 替代测试
- 若怀疑某个轮子电机故障,可将左右轮电机插头对调。如果故障现象反转(原来不转的轮子转了,另一个不转),说明主board没问题,是电机损坏;如果现象不变,则主board可能有问题。
三、更换部件
- 驱动轮模块:可在淘宝等平台购买对应型号的轮子组件,更换简单,通常只需拧下几颗螺丝。
- 悬崖传感器:若确认损坏,可购买同型号传感器更换。
- 电池:若电池老化,建议更换原厂或兼容电池。
四、注意事项
- 修理前务必断电,避免短路。
- 拆解时注意保存螺丝,拍照记录走线。
- 若没有维修经验,建议寻求专业维修服务或联系iRobot售后。
通过以上步骤,大部分后退转圈故障可以解决。日常使用中,保持轮子和传感器清洁,能有效延长机器人寿命。
如若转载,请注明出处:http://www.xmlyzg.com/product/33.html
更新时间:2026-10-30 22:46:53